WSL2 开发环境配置笔记
WSL2 基础操作
安装WSL
wsl --install Ubuntu-24.04
删除 WSL 发行版:
wsl --unregister Ubuntu-24.04
常用命令:
wsl --list          # 查看已安装的发行版
wsl -s Ubuntu-24.04 # 设为默认
在 Windows 安装 WSL 后,可选择 Linux 的不同发行版。VSCode 安装 WSL 扩展即可远程连接。
编译工具链
sudo apt install build-essential
图形界面(可选)
目前的 WSL2 已自带 WSLg,安装完成后可直接打开图形化程序:
sudo apt update
sudo apt install ubuntu-desktop
nautilus .          # 测试文件管理器
gnome-terminal .    # 测试原生终端
输入 firefox 打开浏览器,输入 nautilus 打开文件管理器,输入 gnome-terminal 打开 Linux 原生终端。在 gnome-terminal 的 Edit → Preferences 中可调整终端背景色、文本大小等。
CUDA 配置
WSL2 下无需在 Linux 中单独安装显卡驱动,复用 Windows 的驱动即可。
nvidia-smi
输出左上角显示的是支持的最高 CUDA 版本。如果版本不够,需要先在 Windows 下更新显卡驱动。

安装 CUDA Toolkit
去 NVIDIA CUDA 下载页面选择对应 WSL-Ubuntu 版本,复制命令执行:
wget https://developer.download.nvidia.com/compute/cuda/repos/wsl-ubuntu/x86_64/cuda-keyring_1.1-1_all.deb
sudo dpkg -i cuda-keyring_1.1-1_all.deb
sudo apt-get update
sudo apt-get -y install cuda-toolkit-13-0
配置环境变量
sudo vim ~/.bashrc
按 i 进入编辑模式,在末尾添加:
export LD_LIBRARY_PATH=$LD_LIBRARY_PATH:/usr/local/cuda-13.0/lib64
export PATH=$PATH:/usr/local/cuda-13.0/bin
export CUDA_HOME=$CUDA_HOME:/usr/local/cuda-13.0
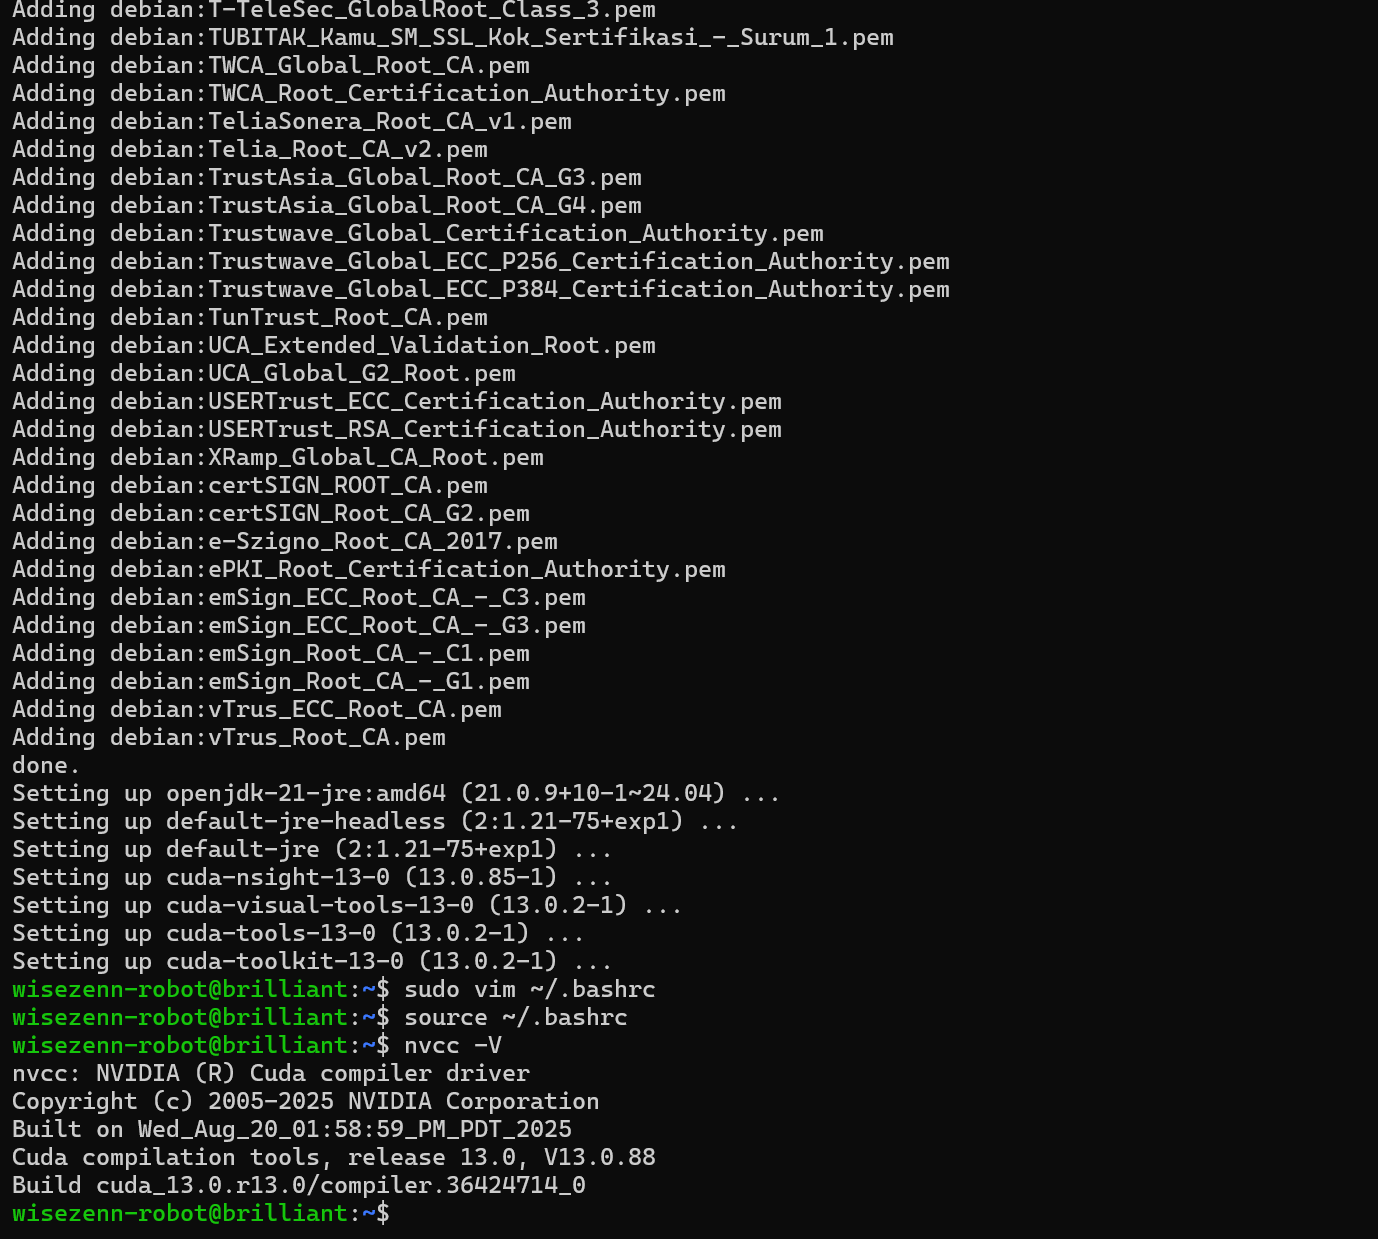
按 Esc 退出编辑模式,:wq 保存退出。source ~/.bashrc 刷新环境变量后验证:
nvcc -V
安装 cuDNN
cuDNN 下载页面,注意选择与 CUDA 版本匹配的:
wget https://developer.download.nvidia.com/compute/cudnn/9.16.0/local_installers/cudnn-local-repo-ubuntu2404-9.16.0_1.0-1_amd64.deb
sudo dpkg -i cudnn-local-repo-ubuntu2404-9.16.0_1.0-1_amd64.deb
sudo cp /var/cudnn-local-repo-ubuntu2404-9.16.0/cudnn-*-keyring.gpg /usr/share/keyrings/
sudo apt-get update
sudo apt-get -y install cudnn9-cuda-13
验证:
ls /usr/lib/x86_64-linux-gnu/libcudnn*
安装 Miniconda
wget -P /tmp https://repo.anaconda.com/miniconda/Miniconda3-latest-Linux-x86_64.sh
bash /tmp/Miniconda3-latest-Linux-x86_64.sh
创建虚拟环境:
conda create -n testenv python=3.12
conda activate testenv
安装 PyTorch
去 PyTorch 官网 获取对应版本的安装命令:
pip3 install torch torchvision --index-url https://download.pytorch.org/whl/cu130
VPN 代理配置
在 %USERPROFILE%\.wslconfig 中添加或修改以下内容(没有该文件则新建):
[wsl2]
networkingMode=mirrored      # 镜像模式(推荐)
dnsTunneling=true            # DNS 隧道,解决部分网络问题
firewall=true                # 启用防火墙集成
autoProxy=true               # 自动同步 Windows 代理设置
如果改成了 mirrored 模式,localhostForwarding 会失效,应删除该配置项,否则启动时会报:
wsl: 使用镜像网络模式时,wsl2.localhostForwarding 设置无效

Clash 需要开启 TUN 模式,且 TUN Stack 设为 System:

测试:
wget www.google.com

安装 ROS2
参考 ROS2 Jazzy 官方文档。
配置软件源
sudo apt install software-properties-common
sudo add-apt-repository universe
安装 ros2-apt-source 软件包,为系统配置 ROS2 软件仓库。当新版本发布到 ROS 仓库时,仓库配置会自动更新。
sudo apt update && sudo apt install curl -y
export ROS_APT_SOURCE_VERSION=$(curl -s https://api.github.com/repos/ros-infrastructure/ros-apt-source/releases/latest | grep -F "tag_name" | awk -F\" '{print $4}')
curl -L -o /tmp/ros2-apt-source.deb "https://github.com/ros-infrastructure/ros-apt-source/releases/download/${ROS_APT_SOURCE_VERSION}/ros2-apt-source_${ROS_APT_SOURCE_VERSION}.$(. /etc/os-release && echo ${UBUNTU_CODENAME:-${VERSION_CODENAME}})_all.deb"
sudo dpkg -i /tmp/ros2-apt-source.deb
安装开发工具
sudo apt update && sudo apt install ros-dev-tools
安装 ROS2
桌面安装(推荐):含 ROS、RViz、演示、教程:
sudo apt upgrade
sudo apt install ros-jazzy-desktop
ROS-Base 安装(精简):仅通信库、消息包、命令行工具,无 GUI 工具:
sudo apt install ros-jazzy-ros-base
测试
每个新开的 shell 需要先执行:
source /opt/ros/jazzy/setup.bash
终端 1:
source /opt/ros/jazzy/setup.bash
ros2 run demo_nodes_cpp talker
终端 2:
source /opt/ros/jazzy/setup.bash
ros2 run demo_nodes_py listener
listener 能收到 talker 的消息即安装成功。
卸载
sudo apt remove ~nros-jazzy-* && sudo apt autoremove
sudo apt remove ros2-apt-source
sudo apt update
sudo apt autoremove
sudo apt upgrade
参考资料
喜欢这篇文章?
这里还有几篇你可能会感兴趣的: